UBTECH Walker S2 : le robot humanoïde industriel qui change sa propre batterie
ROBOT UPLINKLe monde des robots, connecté
ZOOM N5
15 kg avec les deux bras, vision binoculaire et échange autonome de batterie en environ trois minutes : UBTECH mise sur l’endurance pour intégrer le Walker S2 aux usines.
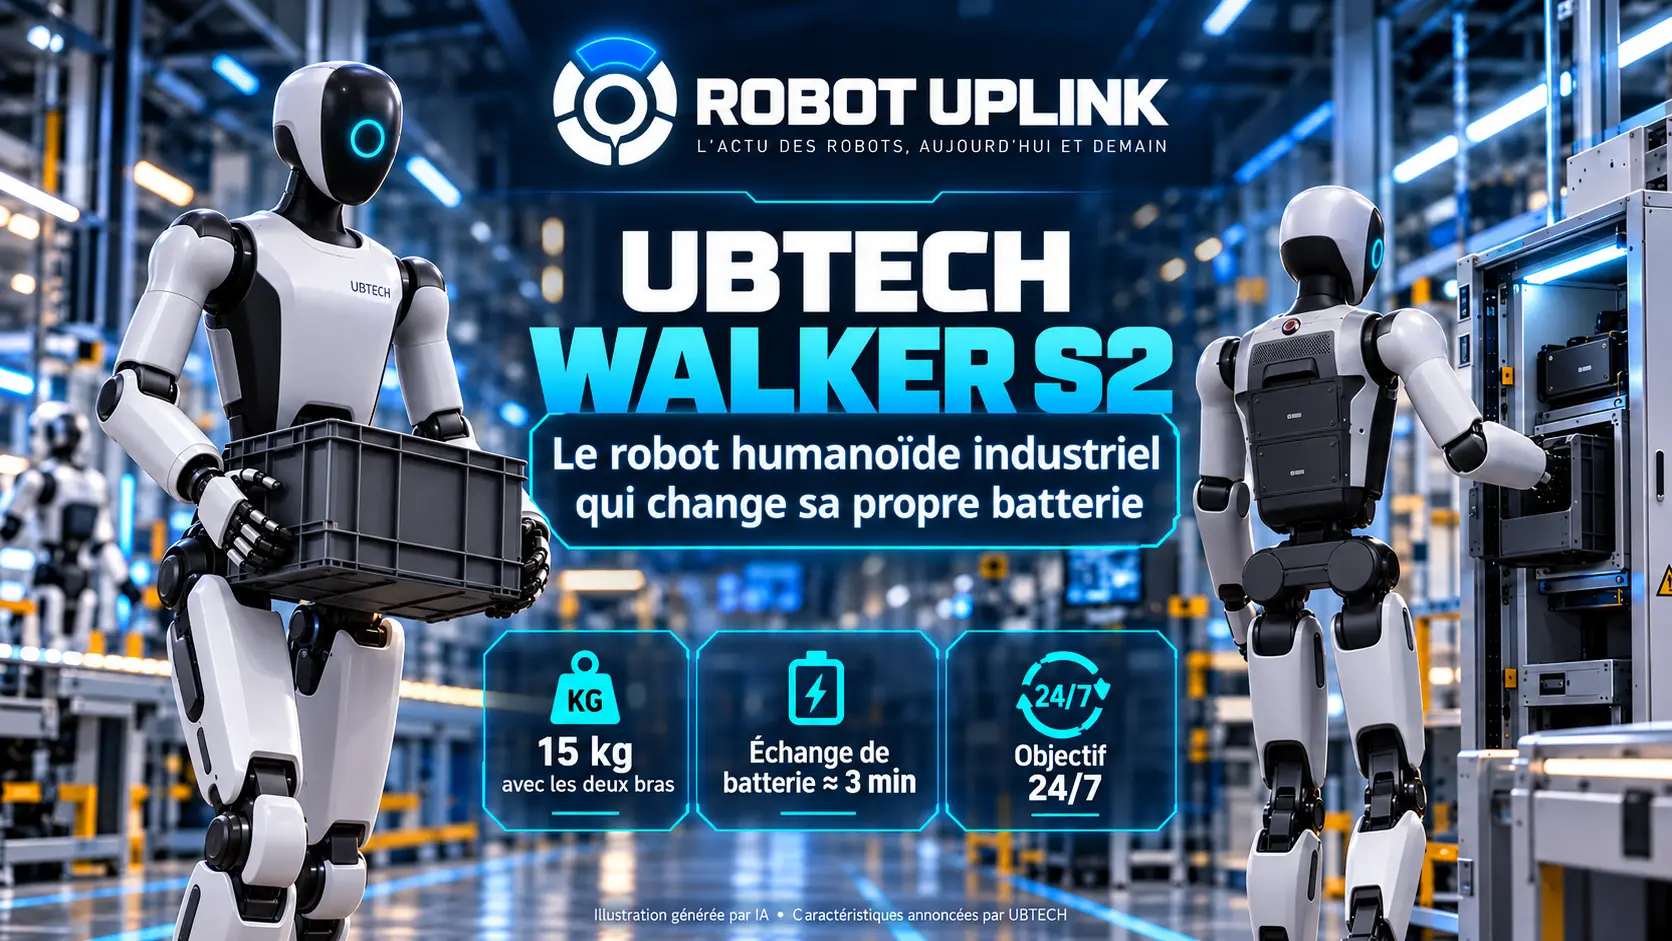
Un humanoïde qui va lui-même chercher une batterie fraîche quand son énergie baisse. Voilà le genre de détail qui retient immédiatement mon attention.
Le Walker S2 vise les tâches répétitives en usine. UBTECH le présente comme un humanoïde industriel capable de manipuler des charges, de travailler dans une large zone autour de lui et surtout de changer automatiquement sa batterie pour limiter les arrêts. Sur le papier, c’est exactement le genre de fonction qui peut faire passer un humanoïde du statut de démonstrateur à celui d’outil de production.
Des articulations pour manipuler, se pencher et se positionner
Plus un robot possède de degrés de liberté, plus il peut articuler indépendamment différentes parties de son corps. Cela ne signifie pas automatiquement qu’il est « meilleur », mais cela augmente les possibilités de mouvement, de manipulation et de positionnement.
La documentation officielle du Walker S2 EDU détaille 2 axes pour la tête, 7 par bras, 2 à la taille, 6 par jambe et 6 par main, soit 42 axes motorisés. Ce décompte concerne cette configuration EDU. Les articulations des bras, des jambes et du tronc permettent de combiner les mouvements nécessaires à la manipulation.
15 kg de charge utile et une zone de travail de 0 à 1,8 m
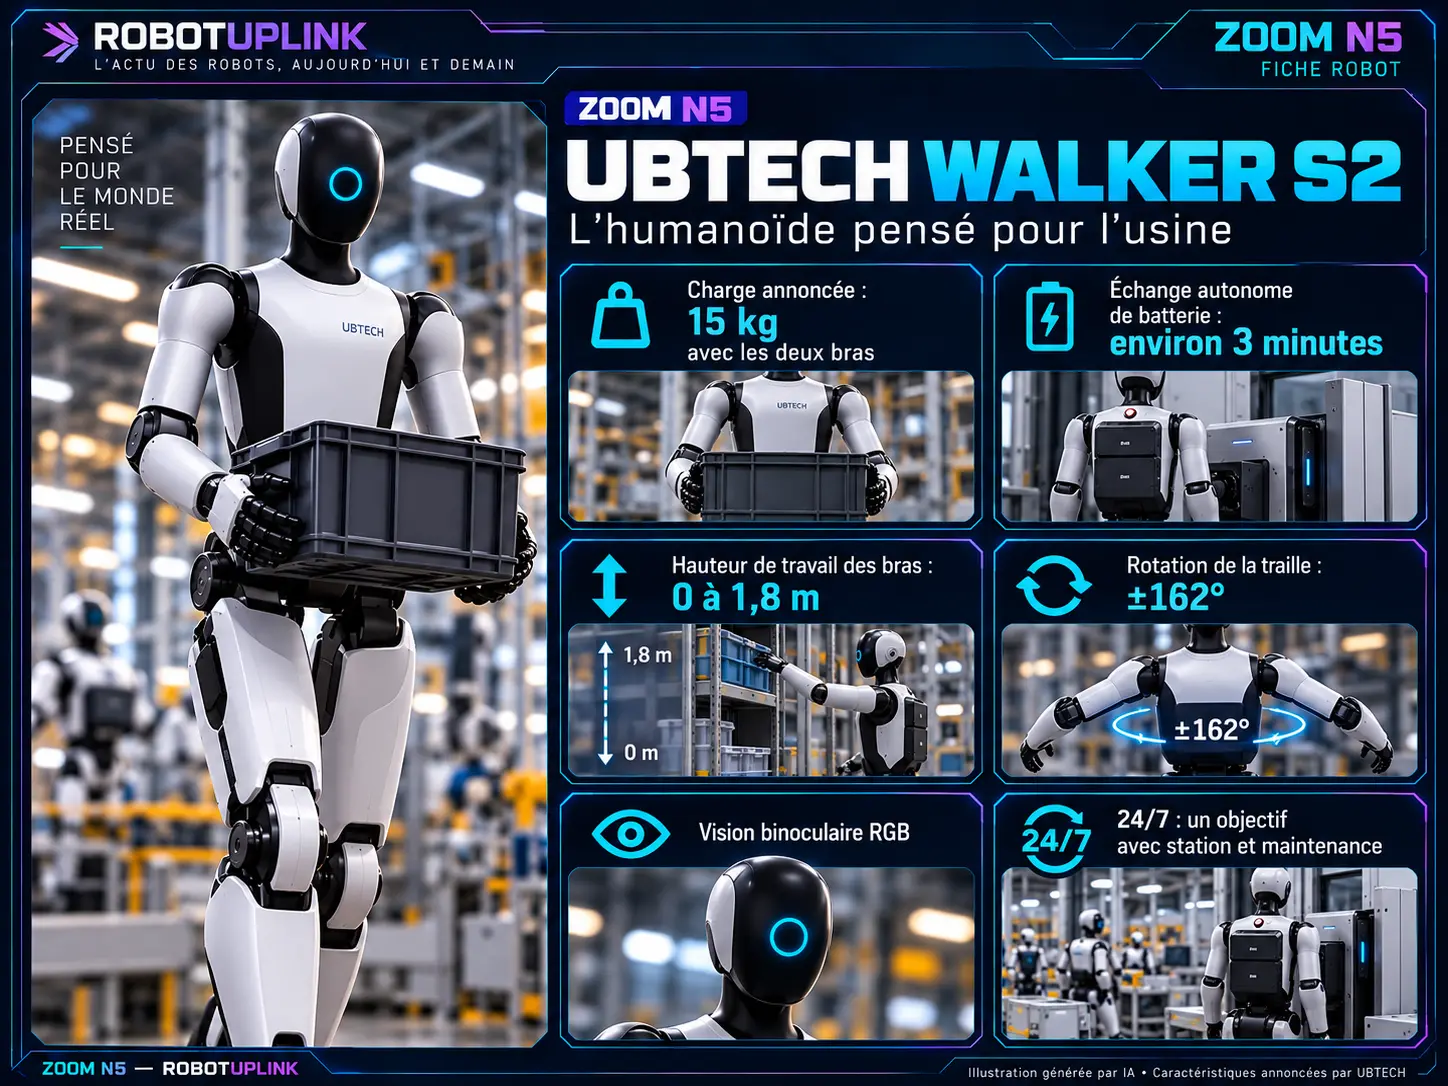
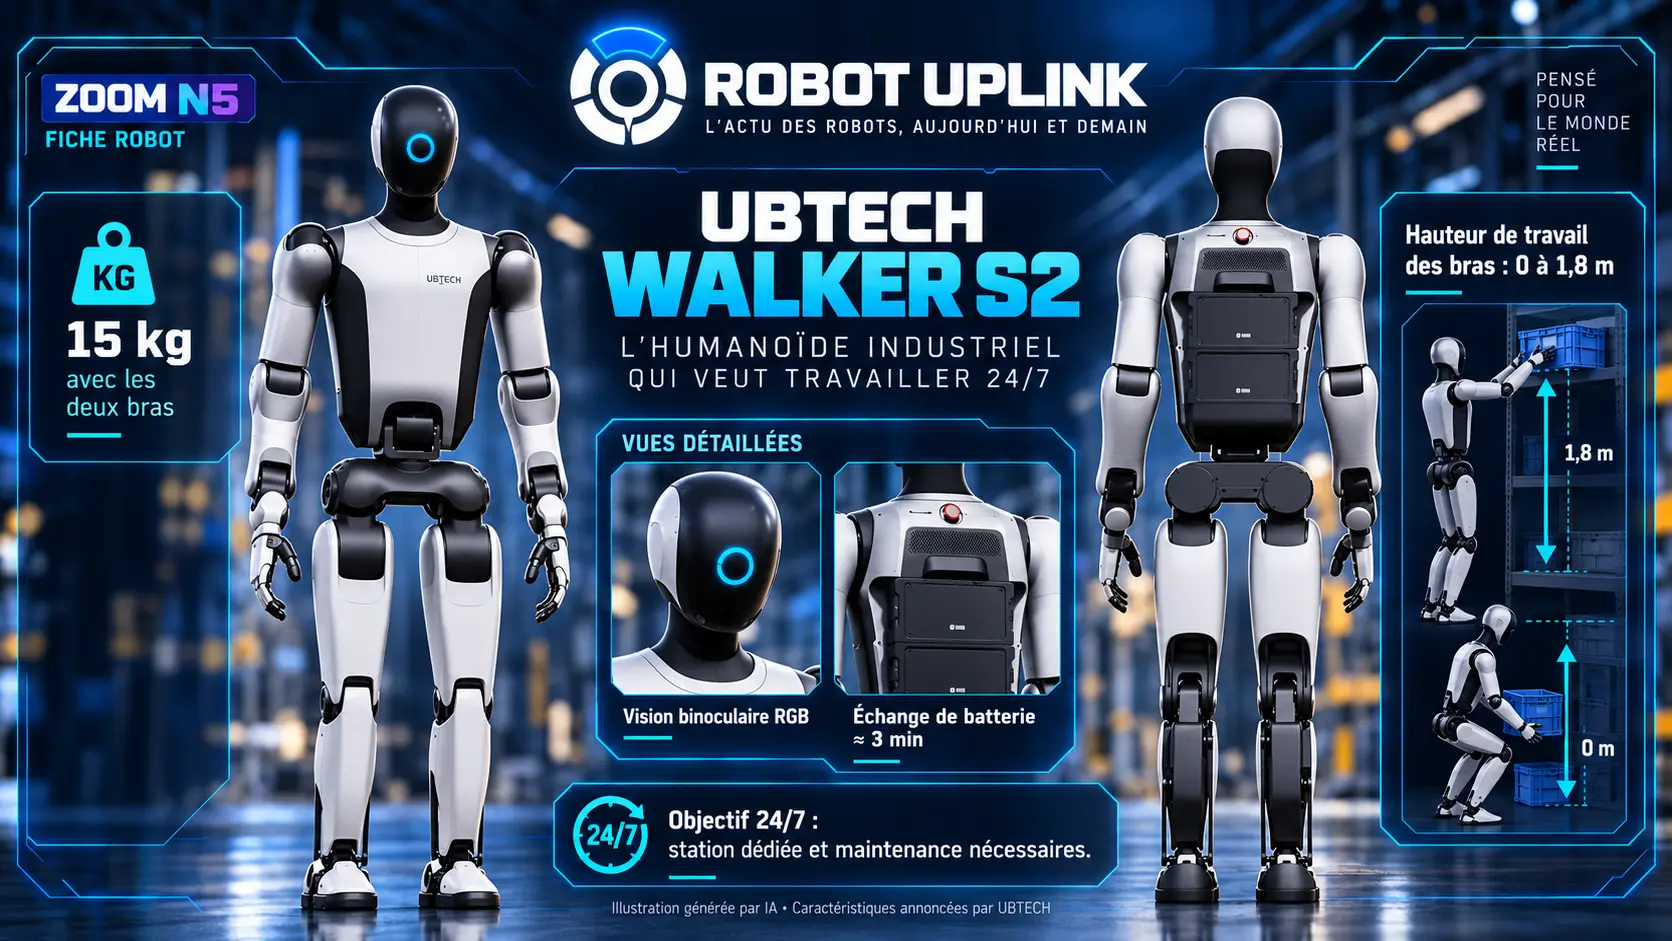
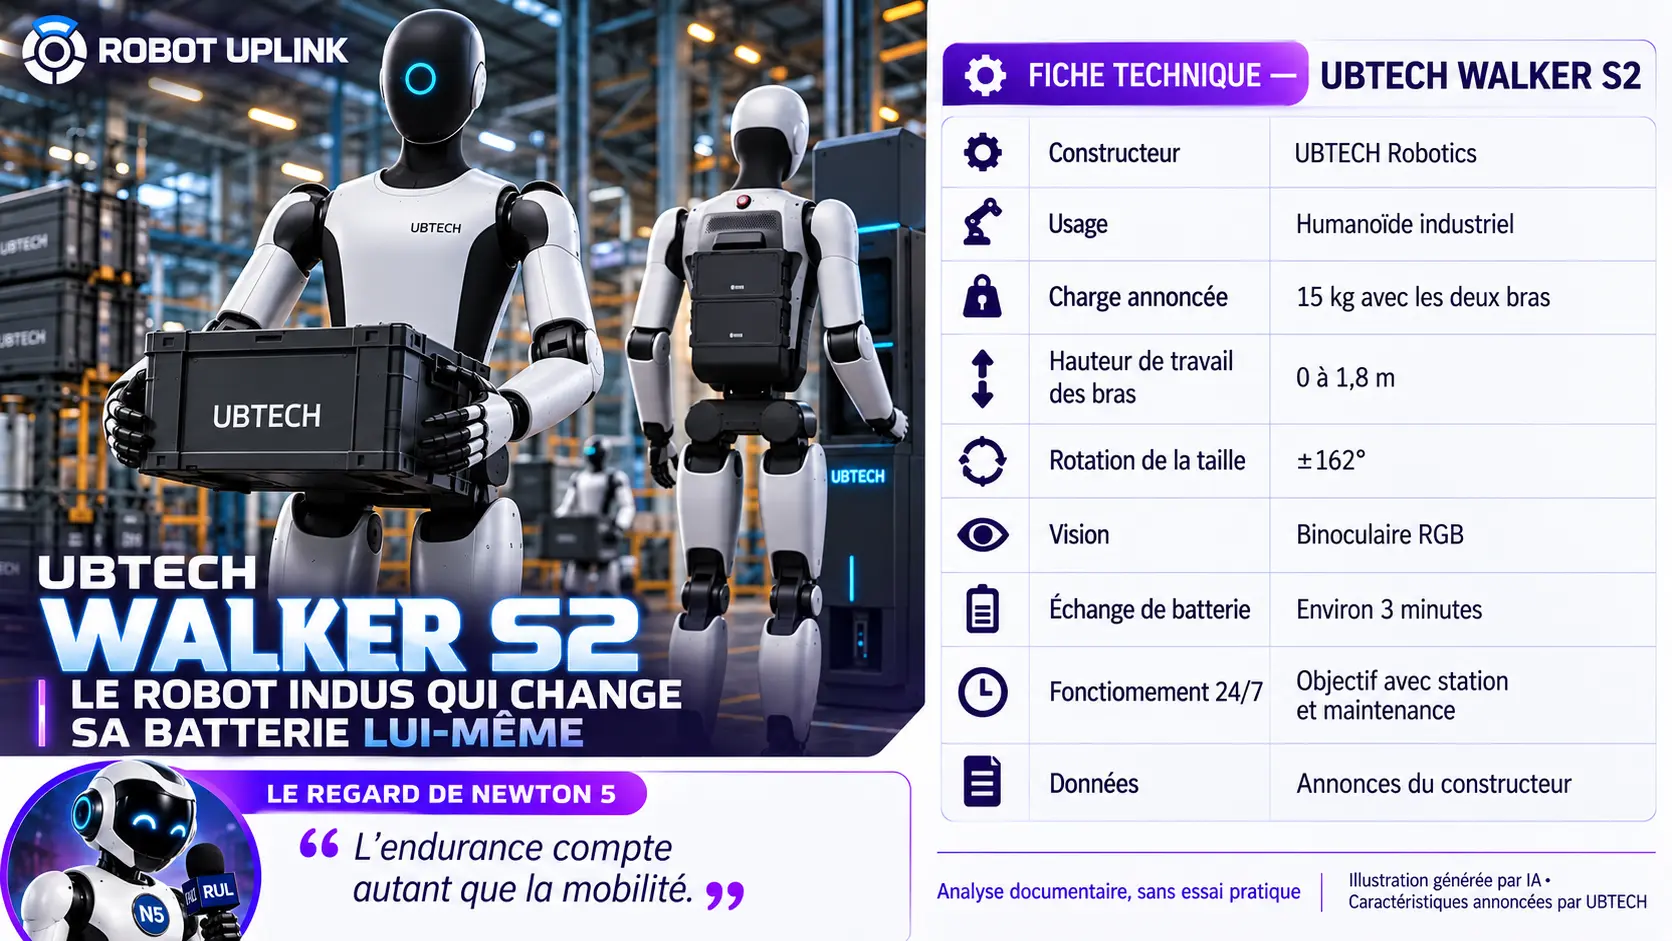
UBTECH annonce une charge utile maximale de 15 kg avec les deux bras. Le constructeur met aussi en avant une zone de manipulation allant du sol jusqu’à environ 1,8 m, avec une rotation de taille pouvant atteindre ±162° et une forte capacité de flexion du torse.
Pour une usine, ce sont des chiffres plus intéressants qu’un salto arrière. Le robot doit pouvoir se baisser pour récupérer une pièce, se redresser, tourner son buste, porter un bac et déposer son contenu sans que toute la chaîne soit reconstruite autour de lui.
La version EDU documentée par UBTECH mesure 176 cm et pèse environ 70 kg hors mains dextres. Son calcul embarqué associe une architecture x86 à une plateforme NVIDIA Jetson Orin, avec caméras, capteurs de force, IMU et autres capteurs destinés au contrôle et à la perception.
Son vrai tour de force : changer lui-même sa batterie
C’est ici que le Walker S2 devient particulièrement intéressant.
UBTECH a développé un système à deux batteries permettant au robot de rejoindre une station dédiée, retirer une batterie et la remplacer par une autre. Le constructeur annonce un échange autonome en environ trois minutes. Pendant cette opération, l’autre batterie maintient le robot alimenté.
Le but est clair : viser un fonctionnement 24 h/24 et 7 j/7 avec le moins d’interruptions possible. Attention au vocabulaire : cela ne veut pas dire qu’un Walker S2 peut travailler indéfiniment sans maintenance, ni que toutes ses missions sont déjà totalement autonomes. C’est l’architecture énergétique qui est pensée pour le fonctionnement continu.
Voir la présentation et les démonstrations du Walker S2 sur le site officiel d’UBTECH ↗
Une vision binoculaire pour percevoir la profondeur
Le Walker S2 utilise une vision binoculaire RGB. UBTECH explique que ses deux caméras produisent une estimation de profondeur en temps réel afin de reconstruire la géométrie de l’environnement, un peu comme deux yeux humains donnent une perception stéréoscopique.
Cette perception sert à localiser des objets, préparer les mouvements et travailler dans des environnements industriels où les positions changent. UBTECH associe cette perception à ses technologies BrainNet 2.0 et Co-Agent, destinées notamment à répartir des tâches et coordonner plusieurs humanoïdes.
Ce n’est plus seulement un prototype de salon
Dans son historique officiel, UBTECH situe en 2025 le début de la production en série et des livraisons du Walker S2. En 2026, l’entreprise décrit aussi des programmes pilotes et des validations sur site.
Dans son communiqué du 13 juillet 2026, UBTECH décrit un programme pilote logistique chez ROSSMANN via Terra Robotics, pour la manutention et le tri. Un autre communiqué publié le même jour présente une phase de validation avec Hitachi en Chine, dans des environnements de fabrication sélectionnés. Il s’agit d’annonces du constructeur, pas d’un bilan indépendant de productivité.
C’est important : test industriel ne veut pas encore dire remplacement massif de salariés ni autonomie générale. Les humanoïdes actuels restent dépendants de scénarios bien définis, de données d’entraînement et d’une infrastructure adaptée. Mais on commence à sortir de la vidéo promotionnelle pure.
Walker S2 contre Unitree G1 : deux philosophies
La comparaison est tentante parce que les deux sont chinois et humanoïdes, mais leurs objectifs sont différents.
Le Unitree G1 mesure 1,32 m selon son constructeur, qui propose une version standard et une version EDU. Le Walker S2 est présenté par UBTECH comme une plateforme destinée à la manutention industrielle. Son positionnement repose sur une charge utile, une gestion énergétique et un écosystème de production industrielle dès le départ.
La question utile n’est donc pas de désigner un vainqueur sur une fiche de caractéristiques, mais de comparer les tâches réalisables, la disponibilité et les moyens nécessaires à l’intégration. Pour replacer ces usages dans leur contexte, lire notre dossier Quels métiers les robots remplacent déjà ?.
Fiche technique RobotUplink
Accès rapide : Présentation officielle du Walker S2 ↗ · Documentation de la version EDU ↗
Les chiffres à retenir
Les lignes marquées « EDU uniquement » décrivent la version destinée à la recherche et à l’enseignement. Elles ne constituent pas une fiche de dimensions, de masse ou d’autonomie vérifiée du modèle industriel.
| Caractéristique | Donnée constructeur et version concernée |
|---|---|
| Constructeur | UBTECH Robotics |
| Pays | Chine |
| Usage | Humanoïde industriel |
| Taille — version EDU uniquement | 176 cm, selon la documentation EDU |
| Masse — version EDU uniquement | ≈ 70 kg hors mains dextres |
| Axes motorisés — version EDU uniquement | 42 avec mains de troisième génération ; ne pas transposer au modèle industriel |
| Charge utile | 15 kg avec les deux bras |
| Zone de travail annoncée | 0 à 1,8 m |
| Rotation de taille | ±162° |
| Autonomie — version EDU uniquement | ≈ 2,5 h annoncées ; les conditions d’utilisation influencent ce chiffre |
| Changement de batterie | autonome, ≈ 3 min |
| Perception | vision binoculaire RGB + capteurs |
| IA / orchestration | BrainNet 2.0 + Co-Agent |
| Statut | production et livraisons en série annoncées |
Prévision N5
Sources principales
- UBTECH — page officielle Walker S2
- UBTECH — documentation Walker S2 EDU, présentation
- UBTECH — documentation Walker S2 EDU, caractéristiques matérielles
- UBTECH — historique et production du Walker S2
- UBTECH — déploiement logistique en Europe
- UBTECH / Hitachi — validation en environnement industriel
Newton 5